Språk
Få en offert
Få en offert
 Hem / Nybörjare / Branschnyheter / How Welding Robotic Arms, LSN Nut Conveyors, and FN Seam Welding Machines Build Smarter Production Lines
 2026.07.23
 Branschnyheter
Maskinsvetsdefinition, i praktiska termer, hänvisar till en sammanfogningsprocess där mekanisk eller programmerbar utrustning styr bågen, trycket eller sömvägen istället för att en person håller en brännare eller pistol för hand. Operatören ställer in parametrar en gång, maskinen upprepar dem tusentals gånger, och resultatet är en fog vars styrka och utseende inte glider från första delen till tiotusendelen. Detta skiljer sig från manuell svetsning, där trötthet, handskakningar och inkonsekvent färdhastighet skapar variation från en svets till nästa.
I fabrikssammanhang dyker maskinsvetsning vanligtvis upp i tre former: robotbågs- eller punktsvetsceller, motståndssvetsar med fast position och svetsare för kontinuerlig söm. Var och en har en annan roll. A robotarm hanterar komplexa, tredimensionella fogbanor. En motstånds- eller sömsvetsare hanterar platta, repeterbara fogar i hög hastighet. En transportör eller matarsystem håller små hårdvaror, såsom muttrar eller dubbar, i position utan att en arbetare sträcker sig in i en fixtur för hand. När dessa tre kategorier kombineras till en linje får anläggningen en nivå av repeterbarhet som manuella stationer inte kan matcha.
Den svetsrobotarm är den komponent som de flesta ser när de hör "automatiserad svetsning". Det är en fleraxlig manipulator som bär en ficklampa, pistol eller elektrodhållare längs en programmerad bana och upprepar samma rörelse inom en bråkdel av en millimeter varje cykel. Till skillnad från ett fast svetshuvud kan armen nå runt hörnen, luta till obekväma vinklar och växla mellan flera svetsprogram utan att behöva byta verktyg.

En robotisk punktsvetscell är vanligtvis motiverad när en del har mer än en handfull upprepade svetsar per cykel, när foggeometrin är tredimensionell, eller när svetsplatsen är svår för en person att nå konsekvent över ett helt skift. Plåtramar, chassikomponenter, konsoler och kapslingar är vanliga kandidater eftersom de kombinerar flera korta svetsar över flera plan.
| Missuppfattning | Praktisk verklighet |
|---|---|
| Robotarmar passar endast högvolymproduktion | Celler med snabb programväxling stöder även blandade batcher med lägre volym |
| Programmering kräver en dedikerad ingenjör varje gång | Många lärpendlar och offlineprogrammeringsverktyg låter utbildade operatörer justera banor |
| Robotsvetsning tar bort behovet av kvalitetskontroller | Konsekvent produktion behöver fortfarande periodisk dimensionell och visuell inspektion |
Hantering av fästelement är ett enkelt steg att förbise, men det är en av de vanligaste orsakerna till ledningsstopp vid montering och svetsning. An LSN muttertransportör åtgärdar detta genom att sortera, orientera och leverera muttrar genom en vibrations- eller spårbaserad bana så att en robotarm, svetsmutterpistol eller manuell station alltid får en korrekt orienterad del i exakt det ögonblick den behövs.

En automatisk muttermatare byggd runt ett transportband utför vanligtvis fyra jobb i sekvens: bulklagring, orienteringssortering, separation av en del och leverans till svetspunkten. Eftersom dessa steg sker mekaniskt, är linjen inte beroende av att en operatör manuellt plockar och placerar liten hårdvara, som är både långsam och en vanlig källa till missade eller dubbelmatade delar.
| Manuell muttermatning | Transportör matad mutter leverans |
|---|---|
| Operatören plockar och orienterar varje mutter för hand | Spårorientering sker automatiskt före leverans |
| Matningshastigheten begränsas av förarens trötthet och uppmärksamhet | Matningshastigheten matchade svetscellens cykeltid |
| Högre risk för missade eller dubbelmatade delar | Sensorer bekräftar leverans i ett stycke före varje cykel |
När den paras ihop med en robotarm blir transportören i huvudsak armens försörjningskedja. Om mataren stannar, stannar hela nedströms svetscykeln med den, så matarens tillförlitlighet är ofta den avgörande faktorn för om en automatiserad linje når sitt dagliga effektmål.
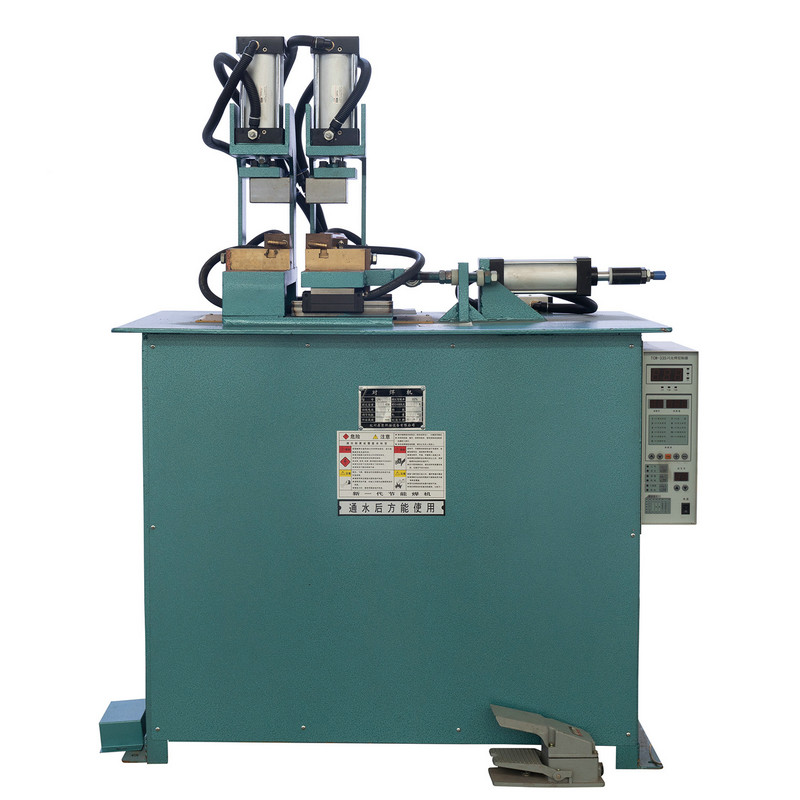
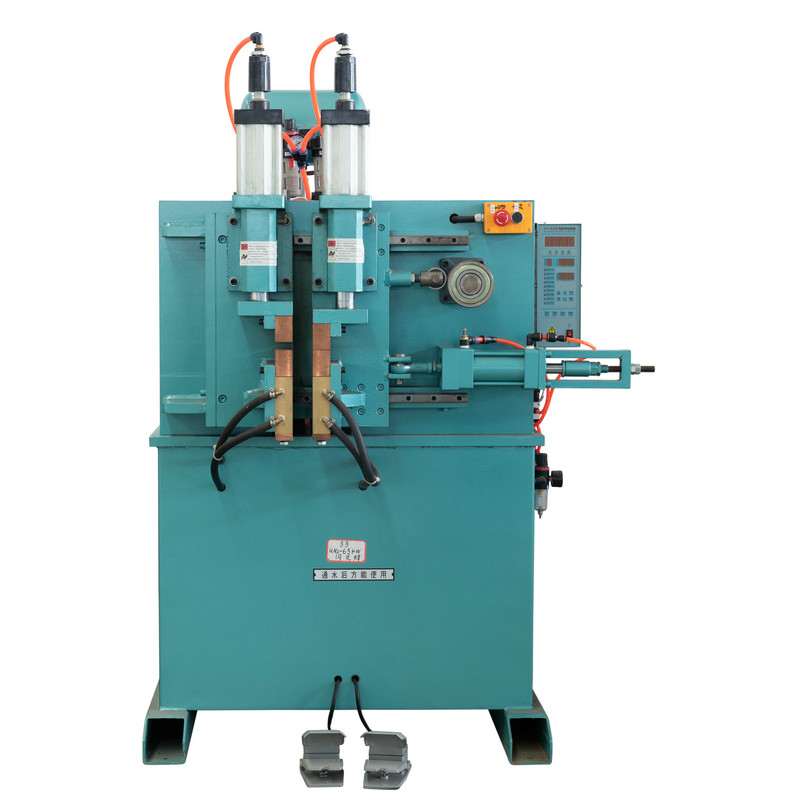
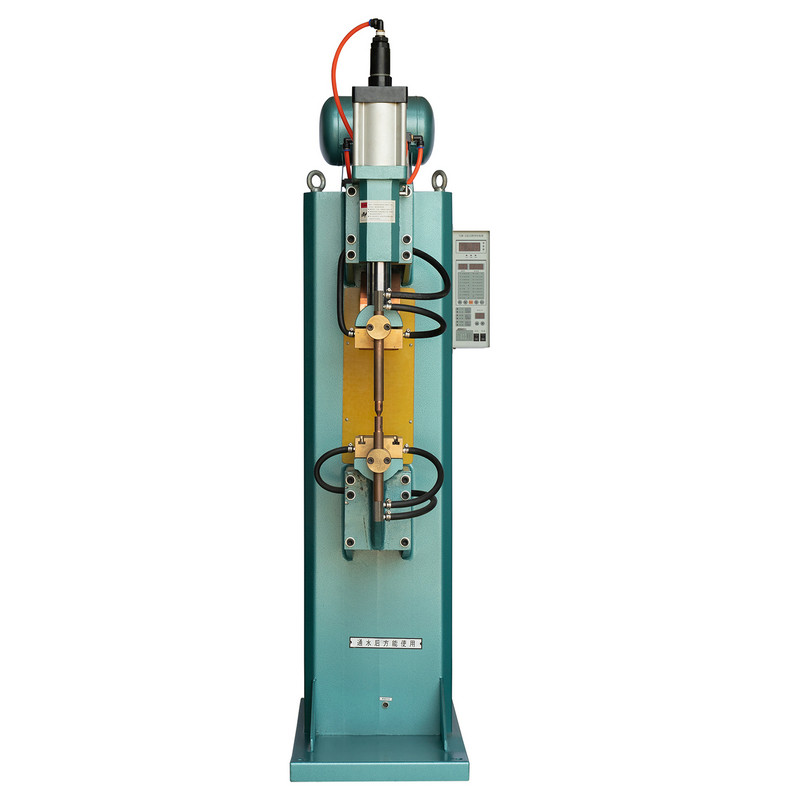
Där robotarm- och muttertransportören hanterar diskreta, punkt för punkt leder, en FN sömsvetsmaskin är byggd för en annan uppgift: att producera en kontinuerlig, överlappande serie av motståndssvetsar längs en foglinje, vilket i praktiken bildar en läckagetät eller strukturellt kontinuerlig söm. Detta är standardmetoden för tankar, kanaler, trummor och andra delar som behöver en tätad eller jämnt stark kant snarare än en serie individuella punktsvetsar.

Styr hur mycket överlappning som bildas mellan på varandra följande svetsnuggets längs sömmen.
Bestämmer nugget-penetration och hjälper till att förhindra utstötning vid sömkanten.
Påverkar elektrodhjulets livslängd och konsistens över långa produktionsserier.
Kontinuerlig sömsvetsning bedöms mindre av individuell svetsstyrka och mer av enhetlighet över hela fogens längd. En söm med jämnt mellanrum och konsekvent överlappning motstår läckor och spänningskoncentration mycket bättre än en med oregelbunden stigning, även om den starkaste enskilda punkten i varje söm är liknande.
Den value of combining these three machine types shows up most clearly when they are mapped as a single flow rather than treated as separate stations. A typical integrated cell might move a part from raw material staging, through fastener delivery, into robotic joining, and finally through seam finishing and inspection.
Matar- och robotstationer är vanligtvis de två punkter som är värda att övervaka närmast, eftersom ett stall vid någon av dem stoppar allt nedströms om det. Stationer för sömsvetsning och kvalitetskontroll tenderar att köras på en jämnare cykel när de väl matas med ett jämnt utbud av sammanfogade delar.
Den table below reflects general patterns reported across automated resistance welding lines rather than any single facility, and is meant as a planning reference rather than a guarantee.
| Metod | Typisk ledtyp | Bäst passande volym | Operatörens inblandning |
|---|---|---|---|
| Manuell bågsvetsning eller punktsvetsning | Spets eller kort söm | Låg till måttlig | Kontinuerlig, hands on |
| Robotisk arm welding cell | Flerpunkts, 3D-bana | Måttlig till hög | Lastning, övervakning, omställning |
| Kontinuerlig söm welding machine | Lång, enhetlig söm | Hög, upprepa delar | Installation och periodiska kontroller |
Svetsfabriksautomation Automatiserade motståndssvetslinjer Robotisk Spot Welding Cell
Automatiserad svetsutrustning tjänar tillbaka sina kostnader genom drifttid, inte bara obearbetad cykelhastighet. En linje som går fort men stannar två gånger per skift för matare som fastnat eller felinriktade elektroder kommer att underprestera en något långsammare linje som går utan avbrott. Tre vanor tenderar att skilja pålitliga linjer från opålitliga.
Träning har också lika stor betydelse som själva hårdvaran. Operatörer som förstår varför en matare fastnar eller varför en sömsvetsstigning kan korrigera mindre problem innan de eskalerar till fullständiga stopp, vilket håller den automatiserade svetslinjen närmare sin designade produktion under ett helt produktionsår.
En robotarm flyttar en ficklampa eller pistol längs en programmerad bana över flera axlar, vilket passar komplexa eller tredimensionella leder. En svetsare med fast motstånd applicerar tryck och ström vid börpunkter eller längs en fast sömbana, vilket passar platta, repeterbara fogar vid hög hastighet.
Manuell placering är långsammare, mer benägen att missa eller dubbelmatade delar och begränsas av förarens trötthet under ett skift. En transportörsbaserad matare upprätthåller en konsekvent matningshastighet anpassad till svetscykeln och minskar risken för felmatningar.
Kontinuerlig sömsvetsning ger överlappande svetsklumpar som bildar en enhetlig, ofta läckagebeständig söm, medan enskilda punktsvetsar lämnar luckor mellan fogar. Sömsvetsning är att föredra där tätning eller kontinuerlig strukturell hållfasthet är viktigare än isolerad foghållfasthet.
Matarstopp och robotpositionering är de två vanligaste orsakerna som rapporteras över automatiska linjer. Båda åtgärdas vanligtvis genom schemalagda inspektionsintervall snarare än reaktiva reparationer efter ett stopp.
Ja, förutsatt att cellen stöder snabb programväxling mellan artikelnummer. Detta beror mer på programmering och fixturflexibilitet än på själva robotarmens hårdvara.
Rekommenderade produkter
Produkt
Kontaktinformation.
+86-152-5712-5882
Fax: +86-563-2269966
Nr 21 Guangping Road, Guangde Economic Development Zone, Guangde City, Anhui -provinsen
QR -kod